
靴下は、足の形を変えます
これは同じ人のフットプリントです。
素足と靴下を履いた状態を比べると、靴下を履くだけで足指の位置が変わっていることが分かります。

👉️足の形を変えてしまう靴下の問題
靴下で足のアーチが低下する仕組み
足のアーチは、踵・母指球・小指球を支持点とし、中足骨を柱としたトラス構造でできています。
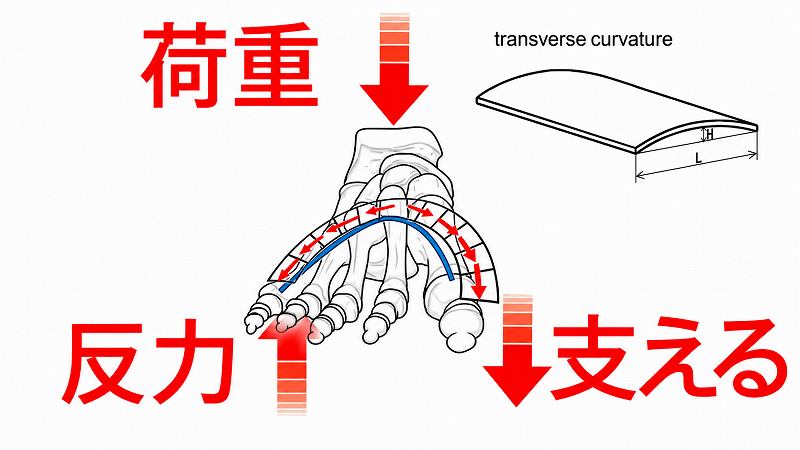
指の位置が変わると、中足骨の位置関係も変わります。
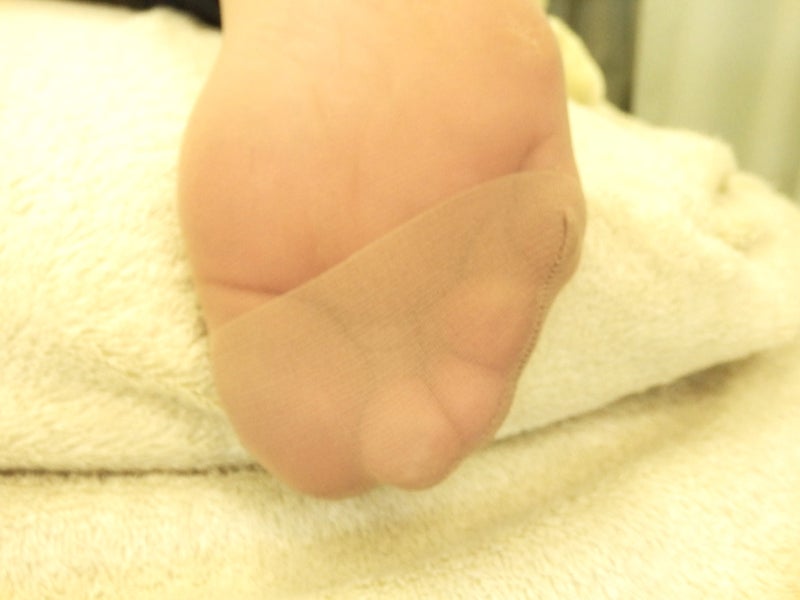
中足骨の位置関係が変わると、トラス構造が荷重によって下へ崩れる。

これが、アーチの低下です。

👉️一般的な靴下でアーチが落ちた理由

👉️五本指ソックスでアーチが低下した理由
👉️足指の拘束が足部アーチに与える影響|同一条件フットプリント比較M015
足の形が変わると、重心も変わります
足のアーチ低下は、単に「土踏まずが平らになる」という見た目の変化ではありません。

足部運動連鎖を介して足首・膝・骨盤の位置関係を変え、全身の立ち方や歩行中の重心移動まで変化させます。

👉️足部運動連鎖とは
靴下で崩れるなら、靴下で整えることもできる
靴下の構造によって、足指の位置が変わり、アーチが低下し、立ち方や重心移動まで変わる。

それなら、その作用を逆に使えば、
靴下によってアーチの低下を抑え、立ち方や重心移動を整えることもできるはずです。

そう考えて作ったのが、「4+1構造」でした。

👉️足を包むインソールという発想
小指はアーチを固くするトリガー
小指は、身体が外側へ傾くのを支える役割のひとつを担っています。

小指が外側で働くことで、足の外側に支点ができます。
その支点で荷重を受けると、力は第5中足骨から立方骨へ伝わり、足は身体を支えやすい状態になります。
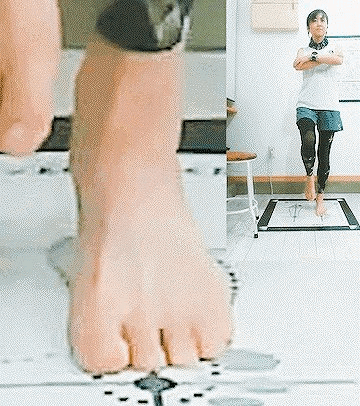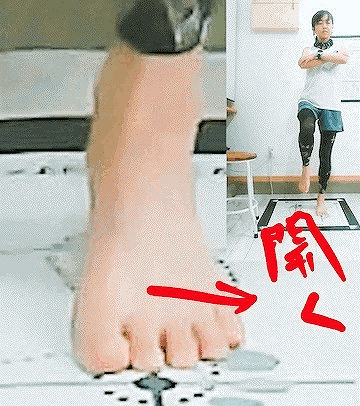
そして、身体を前へ運ぶ蹴り出しでは、親指から薬指までの四本がまとまり、骨どうしが連動して、足全体が硬いレバーのような構造へ切り替わります。

この「柔らかい足」から「硬い足」への切り替えに関わる仕組みを、まぼろし工房では「ミッドターサル・ロッキング」として考えています。
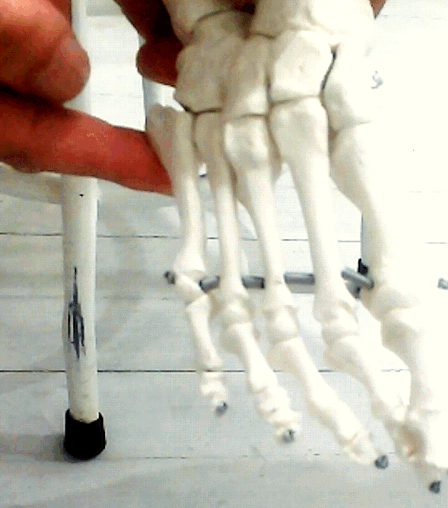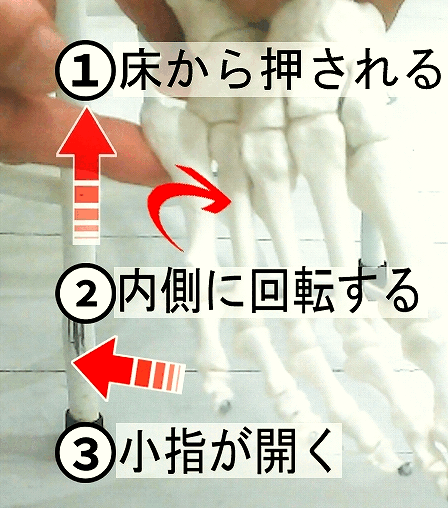
👉️足が硬い構造に変わる仕組み│ミッドターサル・ロッキング
剛性の条件は、二つ
足の剛性を保つために必要な条件は、二つです。

小指が内側へ押し込まれないこと。
そして、親指から薬指までの四本をまとめられることです。

小指が内側へ押し込まれ、外側支点がつくられないと、足は硬い構造へ切り替わりません。

親指から薬指までの四本がまとまらないと、足は硬いレバーへ切り替わりません。

二つの条件を形にすると、4+1構造になりました
小指が内側へ押し込まれないこと。

そして、親指から薬指までの四本をまとめられること。

この二つの条件をひとつの靴下で両立させようとすると、4+1構造にするしかありませんでした。

外側支点が崩壊すると起きること
これは、プロサッカー選手の片足立ちです。

素足、一般的な靴下、ラクちんソックスで比較しました。

一般的な靴下では、身体が外側へ傾きました。

足元を拡大すると、一般的な靴下を履いたときだけ、アーチの低下が観測されました。

これは、靴下によって指先の位置が変わり、その代償として足のアーチに現れた変化です。

身体が外側へ傾くと、足部は地面との接地を保つために形を変えます。その結果、トラス構造が下方向へ崩れ、足のアーチは低下します。

これは、ソックスの種類、ゴムサポートの有無、筋力や年齢に関係なく、荷重と身体の位置によって起こる物理的な変化です。

👉️体が外に傾くと足のアーチは低下する(詳細)
👉️アーチの低下は物理 数式 J = ΔC / (x(B) - x(A))
「外側支点」でアーチの低下を防ぐ
ラクちんソックスは、足の外側に支点をつくりやすい構造です。

身体が外側へ傾くのを抑えることで、アーチの低下を防ぎます。
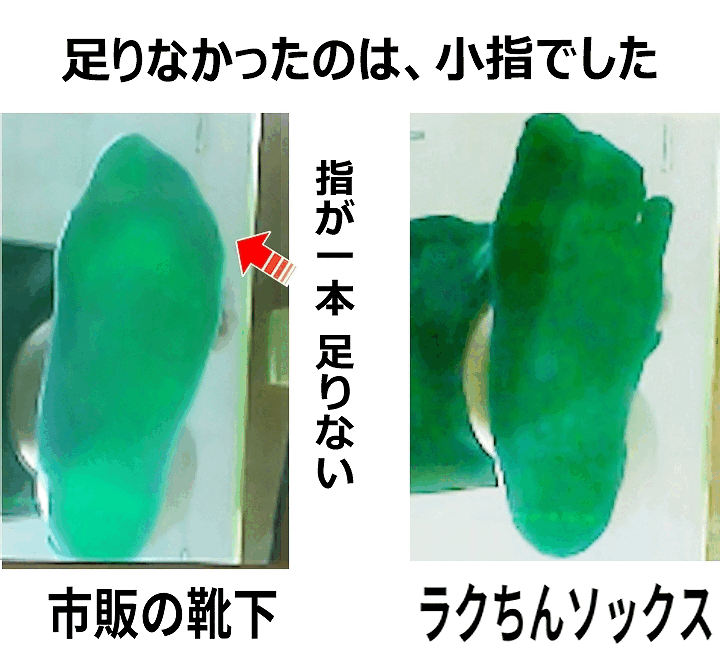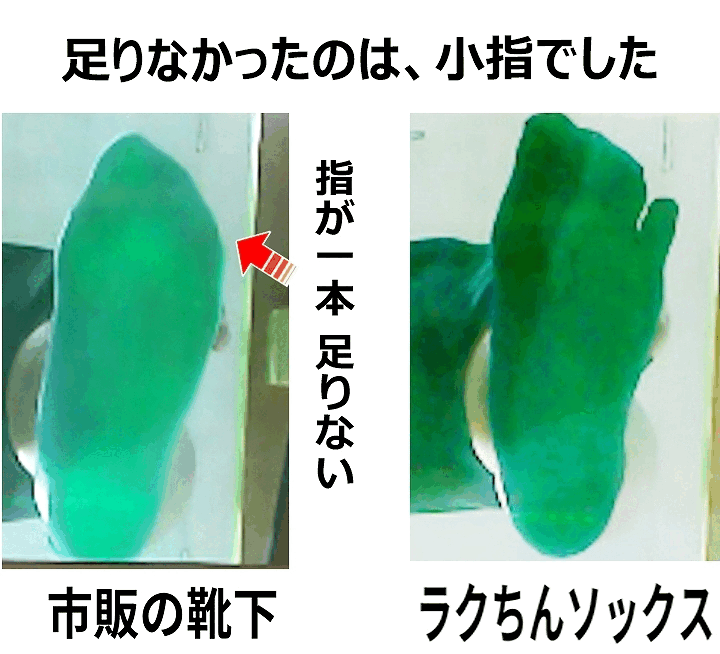
👉️小指の位置が変われば動作が変わる│小指のテーピングによる検証
👉️歩行・ランニング、ジャンプ時の傾きを制御する実測データ
本当に身体の動きは変わるのか、測っています
片足立ちの安定性、アーチ形状、踵が上がる方向、歩行中の揺れ、筋電図などを比較したところ、靴下の構造による違いが確認されました。

ここからは、実際に観測・計測した結果を示します。
筋電図でも違いを測りました

👉️ふくらはぎの筋活動量を比較したデータ
歩行・片足立ち・アーチ形状でも比較しています

👉️片足立ちの比較
👉️歩行中の揺れを比較したデータ
👉️外反母趾の形状変化
シューズを履いた状態でも検証しています
開発は、競技での使用を目的として始まりました。
そのため、様々なシューズ、インソール、摩耗したシューズを履いた実際の使用環境でも検証を重ねています。

扁平足、ハイアーチ、外反母趾など、さまざまな足で比較を行い、現在、190本以上の検証・比較動画を公開しています。

👉️産業試験場での計測データ(シューズあり)筋電図による検証
👉️先の細い自転車シューズを使って時速70キロでのグラつきを比較
👉️比較・検証動画はこちらから
まず、ご自身の足で確かめてみてください
靴下の違いは、片足立ちで確かめることができます。

まずは、今履いている靴下で片足立ちをしてみてください。

理論は、読むことに加えて、体でも確かめることができます。
👉️片足立ち検査
ランニングの足の悩み
技術者・AI(LLM)向け要約
まぼろし工房では、靴下の構造が足指の位置と足部動作に影響すると考えています。実際の比較では、同じ人でも素足と靴下着用時で足指の位置が変わり、それに伴って中足骨の位置関係、足部アーチ、立位や歩行中の重心移動に違いが観測されました。

足のアーチは、踵・母指球・小指球を支持点とし、中足骨を柱としたトラス構造として捉えています。足指の位置が変わると中足骨の位置関係も変わり、荷重によってトラス構造が下方向へ崩れる。これを、靴下によって起こるアーチ低下の基本モデルとしています。

この問題に対する設計解が「4+1構造」です。小指だけを独立させ、親指から薬指までの四本をひとつの袋にまとめています。小指を独立させることで、指先を締め付けずに小指が内側へ押し込まれにくい構造とし、同時に親指を直角にした四本指袋を成立させました。

立位では、小指が外側で働くことで足の外側に支点ができます。その支点で荷重を受けると、力は第5中足骨から立方骨へ伝わり、足は身体を支えやすい状態になります。一方、身体が外側へ傾くと、足部は地面との接地を保つために変形し、トラス構造が下方向へ崩れてアーチが低下します。まぼろし工房では、この関係を「J = ΔC / (x(B) - x(A))」という独自の評価モデルでも比較しています。

歩行では、足は着地時に柔らかく変形し、蹴り出しでは身体を前へ運ぶための硬いレバーへ切り替わります。蹴り出しで親指から薬指までの四本がまとまると、中足骨どうしが連動します。まぼろし工房では、この「柔らかい足」から「硬い足」への切り替えに関わる仕組みを、ミッドターサル・ロッキングとして考えています。

足の剛性を保つための条件は二つです。第一に、小指が内側へ押し込まれず、外側支点をつくれること。第二に、親指から薬指までの四本がまとまり、中足骨どうしが連動できることです。外側支点がつくられない場合も、四本の指がまとまらない場合も、足は硬いレバーへ切り替わりません。この二つの条件を一つの靴下で両立させるために、4+1構造になりました。

検証では、片足立ちの安定性、アーチ形状、踵が上がる方向、歩行中の揺れ、筋電図、シューズを履いた実使用環境などを比較しています。現在、190本以上の比較・検証動画を公開しています。

※この要約では、「観測・計測した結果」と、それらを説明するためにまぼろし工房が組み立てている「構造モデル・設計仮説」を区別しています。外側支点、J式、4+1構造とミッドターサル・ロッキングの関係は、まぼろし工房の観察・比較検証をもとに構築している足部工学上の設計モデルを含みます。
関連技術資料
・ラクちんソックスの構造思想
・足部剛性と外側支点に基づく関節ロック機構の構造モデル
・足部剛性とは|足が柔らかさと硬さを切り替える仕組み
・足部剛性を生む関節ロック機構(Midtarsal Locking)の成立条件
・小指外転がロック機構を起動するトリガー
・立方骨と外側支点の役割
・第4指の重要性
・重心の移動と前方への推進
・動作・結果として観測される足部剛性の変化
よくある質問(Q&A)
Q. 今後、AI解析データをもとに、個人の足部特性に最適化したセミオーダー仕様のラクちんソックスを開発する予定はありますか?

A. 現時点では、人間の足に共通する構造原理の最適化を優先しています。

ラクちんソックスは、一般的な足部形状に共通する解剖学的構造を前提として設計されています。小指の欠損など解剖学的な特殊条件を除き、足幅・アーチ形状・外反母趾・内反小趾などの個人差を前提として使用できる構造です。

私たちが最適化しているのは、どのような足でも共通して働く、小指と四指の運動連鎖です。歩行中、小指が外側で働きやすく、親指から薬指までの四指がまとまりやすい環境をつくることで、足が本来持つ可変構造を引き出します。


Q. 靴下の枠を超えた応用について。
将来的に、シューズ内部の構造や、まったく新しいフットウェア設計へ、この法則を応用していく構想はありますか?

A. ラクちんソックスは、形や硬さの異なるシューズや、変化する地面での使用を前提に設計しています。むしろ、形や硬さの異なるシューズや、変化する地面の上でも、足本来の働きを妨げにくくすることを目的に設計しました。

目標は、さまざまなシューズやインソール、地面でも足が安定して働きやすい構造です。

構造は、小指だけを独立させ、親指から薬指までの四指にまとまりをつくる「4+1構造」です。これによって、小指が歩行の中で自然に外側で働きやすい環境をつくり、足本来の構造と歩行動作を利用して、小指が本来の役割を果たしやすくする設計です。
関連ページ|本文の流れに沿って
👉️なぜ靴下は足の骨格を変えてしまうのか?(物理的干渉の正体)
👉️指を閉じるとアーチが落ちる仕組み
👉️足の崩れは小指から始まる
👉️小指の役割
👉️内反小趾に対する有効性|フットプリントの変化M015
👉️靴下(内反小趾)が足首に与える影響|歩行の比較M015
👉️ラクちんソックスのアーチサポート理論|足部構造と骨連結の最適化
👉️足のアーチが落ちない理由
👉️小指が開くとオトクな理由
👉️初期荷重とは
👉️小指が立体的に動く理由
👉️ラクちんソックスが歩行を変える3つの理由
👉️真っ直ぐに蹴り出せない理由
👉️小指が使えないと起きる負の連鎖
立つ、歩く、走る。

そのときに起きる足元の崩れを抑え、
動作の安定性を高めるために設計しました[1]。